 Aitopkit
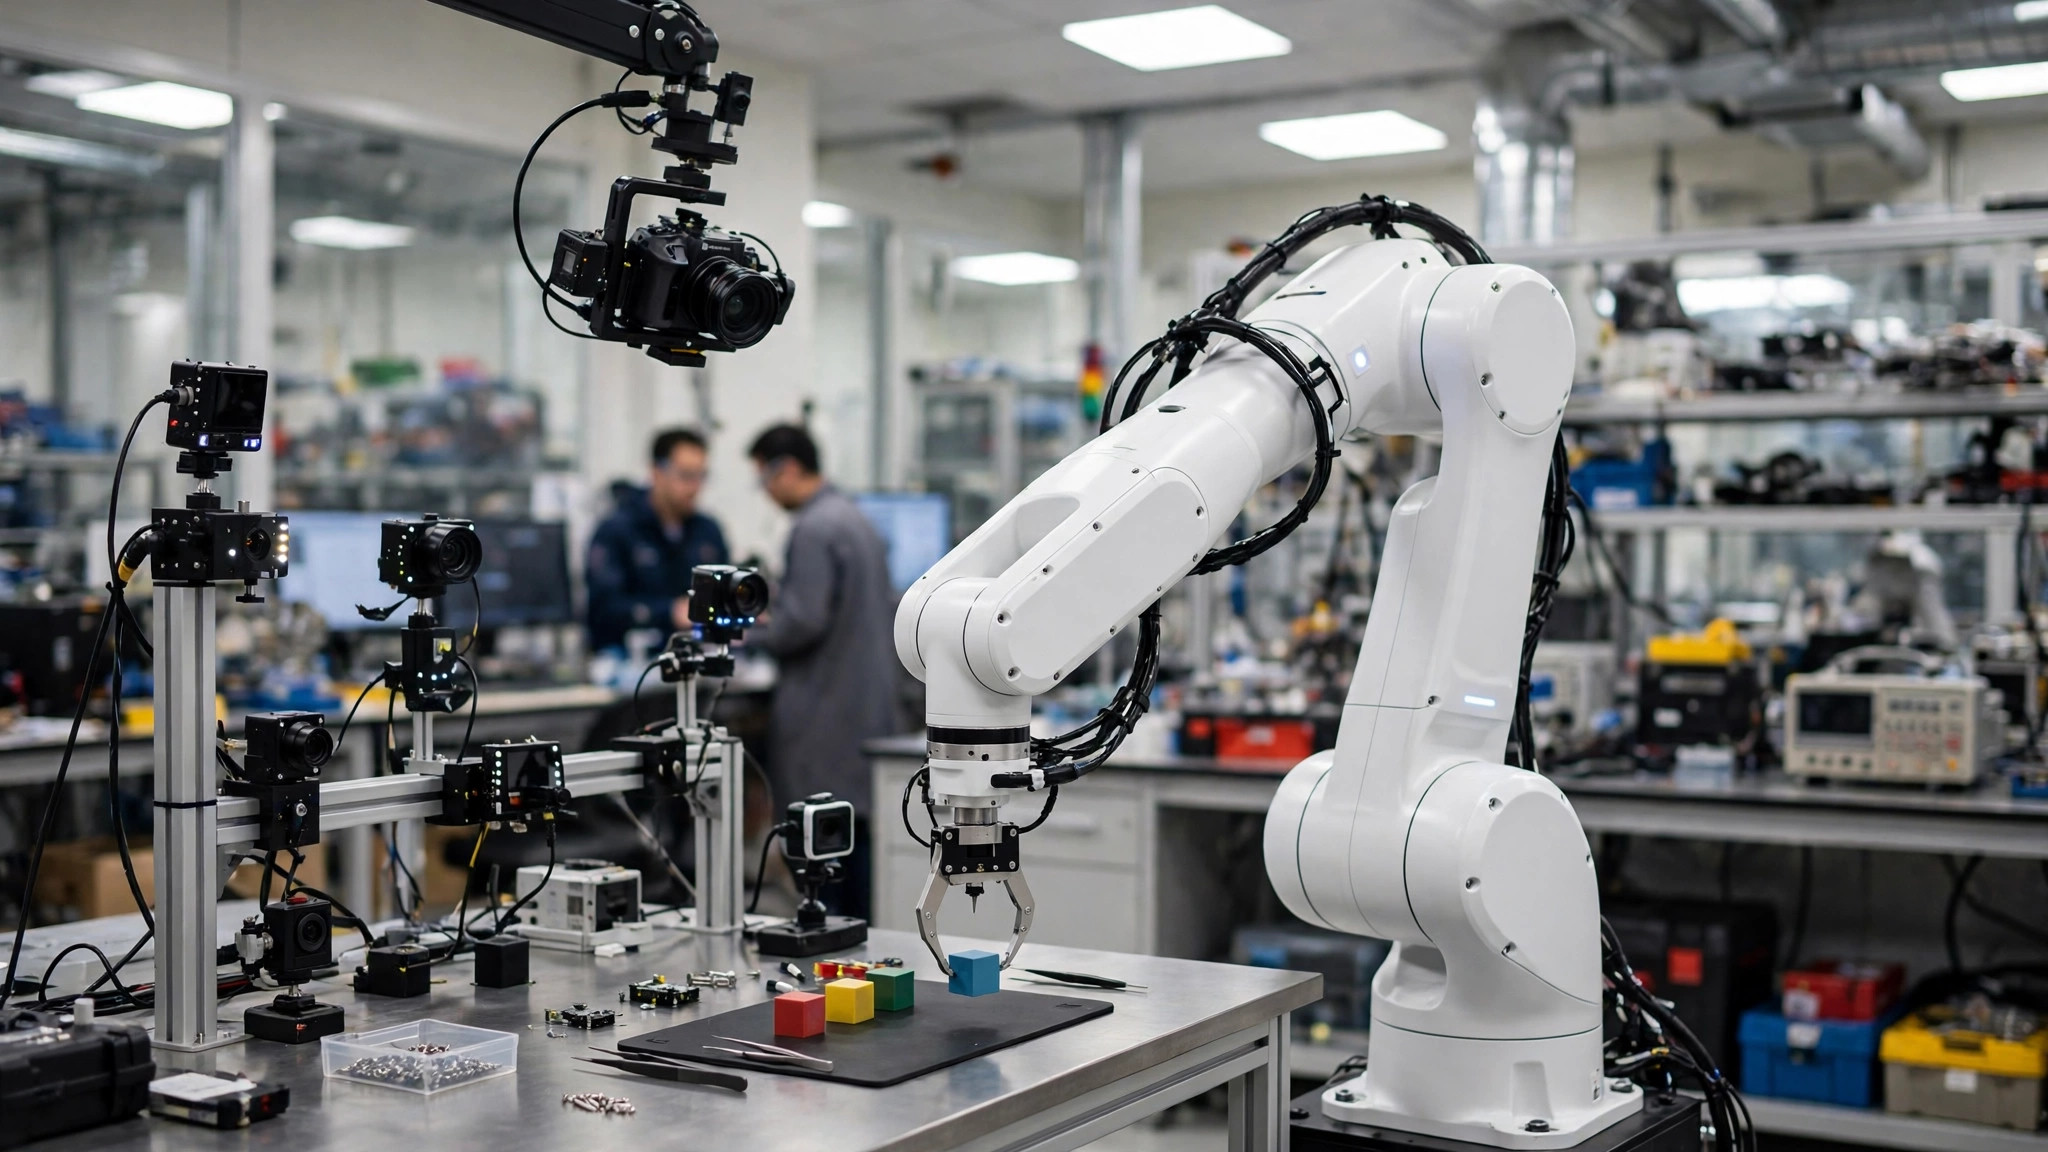
Runway puso Praxis-1 a disposición general el 11 de noviembre y publicó su modelo de robots con pesos abiertos bajo la licencia Apache 2.0, incluido el uso comercial. Praxis-1 es un transformador de difusión mixture-of-experts de 27.000 millones de parámetros que Runway llama un «modelo de acción mundial»: predice video y acciones de robots a la vez, y aprende cómo se mueve el mundo físico viendo video en lugar de solo a partir de datos de demostración de robots.
En el benchmark RoboLab-120 de NVIDIA, Praxis-1 tuvo éxito en 555 de 1.200 episodios — una tasa de éxito del 46,2 % — por delante de FLUX 3 Action con un 42,9 %. Son cifras propias de Runway, no verificadas de forma independiente, así que trata la ventaja como la afirmación de la empresa hasta que terceros la reproduzcan.
La publicación es realmente abierta: los pesos, el código de inferencia y el código de ajuste fino completo y LoRA están en GitHub y Hugging Face, con soporte nativo de LeRobot y servicio con vLLM-Omni. Funciona en GPU de centro de datos H100 y B200, tarjetas de estación de trabajo RTX 5090 y PRO 6000, y en la plataforma de borde Jetson Thor de NVIDIA: un rango lo bastante amplio para cubrir laboratorios y robots de producción.
Los socios de lanzamiento Noble Machines, Standard Bots y Ultra ya han usado Praxis-1 en máquinas reales. El modelo se anunció por primera vez en septiembre; la publicación del 11 de noviembre lo convierte de una vista previa de investigación en algo que los constructores de robots pueden descargar, ajustar y lanzar hoy.